Añadir a mis favoritos
Ver traducción automática
Esta es una traducción automática. Para ver el texto original en inglés
haga clic aquí
#Tendencias de productos
{{{sourceTextContent.title}}}
Notas sobre la integración de la palanca de control de propulsión: observaciones sobre la adaptación de señales con los controladores habituales de los sistemas de propulsión
{{{sourceTextContent.subTitle}}}
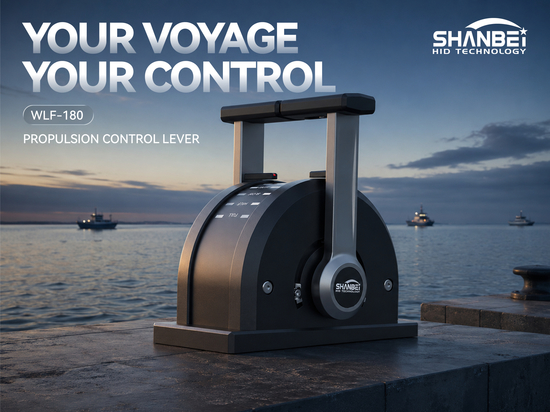
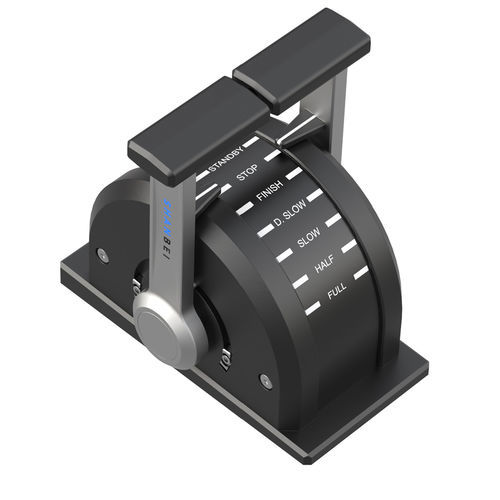
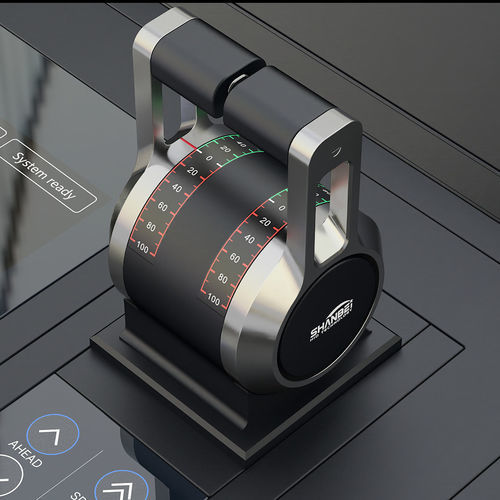
Una vez instalada la palanca de control de propulsión en una consola, la fase de integración determina el ciclo de puesta en servicio. A continuación se indican los puntos clave para la adaptación de señales.
{{{sourceTextContent.description}}}
I. Salida analógica
1. 4-20 mA: una interfaz analógica habitual, compatible con la mayoría de los controladores de propulsión, que se puede conectar directamente.
2. 0-24 V: adecuada para las especificaciones de entrada analógica de algunos controladores. Si el rango de entrada del sistema de destino difiere, se puede lograr la compatibilidad mediante división de tensión o un módulo de acondicionamiento de señal.
3. Salida directa de potenciómetro de 5 kΩ: una solución pasiva, adecuada para la modernización de buques antiguos. Siempre que el valor de resistencia coincida, no es necesario realizar cambios en los parámetros del controlador.
II. Bus CAN
1. La palanca admite salida CAN.
2. Los sistemas de control de propulsión habituales utilizan la arquitectura CAN.
3. Durante la integración, hay que ajustar la velocidad de transmisión, el identificador de mensaje y el formato de datos.
4. Las especificaciones del protocolo deben confirmarse en la fase de adquisición; las modificaciones posteriores a la fabricación resultan poco prácticas.
III. Señales redundantes e interruptores sin tensión
1. El bloque de terminales suele definir por separado la salida del potenciómetro y la salida de 4-20 mA, lo que proporciona una retroalimentación de posición de doble canal.
2. El interruptor sin tensión de avance/retroceso es independiente de la señal analógica y se utiliza para confirmar la dirección.
3. El cableado de alimentación y el de señales están separados, lo que facilita la configuración redundante.
IV. Opciones de interfaz personalizadas
1. El rango de funcionamiento suele ser de ±60°, con opciones personalizables de 0~60° y -15~60° para adaptarse al recorrido del sistema original y eliminar la necesidad de recalibración.
2. Las opciones de retroalimentación de los puntos de retención incluyen solo punto neutro, tres puntos de retención o retroalimentación en cada punto de retención. En sistemas más antiguos con reguladores mecánicos, la retroalimentación de los puntos de retención puede sustituir algunas funciones analógicas.
V. Lista de comprobación previa a la integración
1. Tipo de señal: ¿Acepta el controlador 4-20 mA, 0-24 V o CAN? Es preferible utilizar la interfaz nativa.
2. Definiciones de los terminales: Haga coincidir los terminales de la palanca uno a uno con la lista de puntos de E/S del controlador.
3. Especificaciones del protocolo: Confirme la velocidad de transmisión CAN y el formato de los mensajes en la fase de adquisición.
4. Esquema de redundancia: Cuando el controlador admite retroalimentación de doble canal, se pueden utilizar simultáneamente tanto la salida del potenciómetro como la salida de 4-20 mA; el interruptor sin tensión de avance/retroceso sirve como redundancia de dirección.