Añadir a mis favoritos
Ver traducción automática
Esta es una traducción automática. Para ver el texto original en inglés
haga clic aquí
#Tendencias de productos
{{{sourceTextContent.title}}}
Breve resumen de las aplicaciones de los productos marinos de tipo joystick
{{{sourceTextContent.subTitle}}}
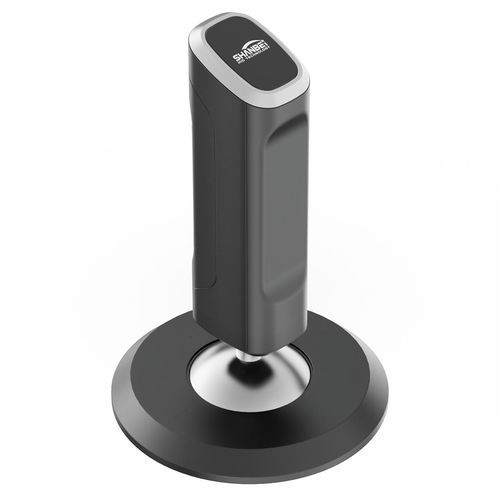
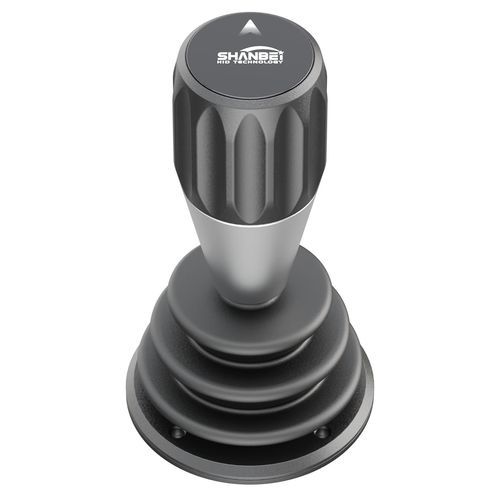
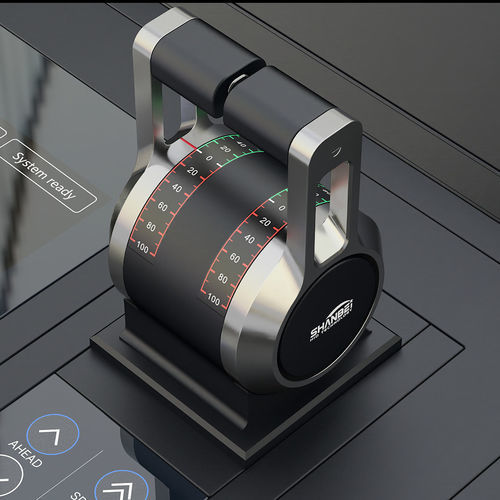
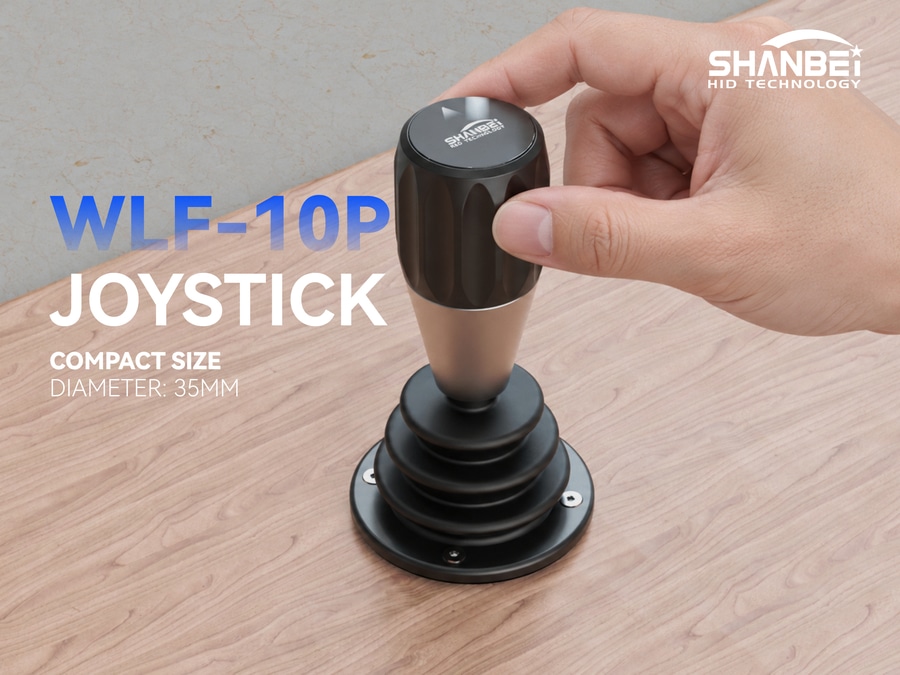
Los joysticks marinos son dispositivos de control que convierten las órdenes de movimiento en señales eléctricas. Gracias a la distribución de empuje de los propulsores, permiten realizar maniobras de atraque y desatraque, control dinámico de posición (DP) y control de propulsores múltiples, lo que facilita las operaciones a baja velocidad.
{{{sourceTextContent.description}}}
I. Posicionamiento del producto: Un joystick marino es un dispositivo de entrada de control, no un sistema completo de control mediante joystick. Convierte las órdenes de cabeceo, balanceo y guiñada en señales eléctricas, mientras que el controlador de nivel superior se encarga de la distribución del empuje y la coordinación de los actuadores. No acciona directamente los propulsores; su salida analógica debe ser procesada por un PLC, un circuito de acondicionamiento de señal o un controlador específico antes de controlar el motor principal, el timón, los propulsores laterales y los propulsores azimutales.
II. Posición en la arquitectura del sistema: Se encuentra en la capa de entrada de comandos y emite comandos en tres grados de libertad: avance, balanceo y guiñada. El controlador desacopla las señales y distribuye el empuje antes de accionar los actuadores. La precisión de salida del potenciómetro es de aproximadamente el 1 %, 24 VCC, resistente al polvo y protegido contra chorros de agua, adecuado para entornos de puente de mando y sala de control de máquinas (ECR). El retenedor de punto neutro es diferenciado, y la amortiguación de cada eje se puede ajustar de forma independiente.
III. Aplicaciones típicas: estaciones de control remoto; atraque/desatraque y maniobras a baja velocidad, lo que permite el desplazamiento lateral, los giros sobre el eje y la navegación en zigzag; modo DP manual para un posicionamiento preciso en el tendido de cables, la perforación y la instalación de parques eólicos marinos; control coordinado de propulsores múltiples en buques de construcción; simuladores y formación para reproducir la sensación de un buque real.
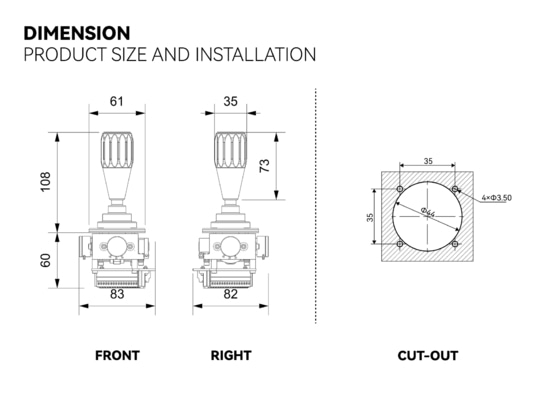
IV. Integración y funcionamiento: Montaje en panel o consola; salida analógica por potenciómetro, ampliable con interfaces CAN y de 4–20 mA. El cambio de modo debe estar interbloqueado, y la palanca de control principal debe estar en punto muerto. El estado manual/automático de cada eje debe quedar claro; durante el cambio de modo DP, el control debe asumirse eje por eje. Cada puesto de control requiere una parada de emergencia independiente. Se utiliza principalmente para la asistencia a baja velocidad en puertos, muelles y aguas estrechas, y no sustituye al control remoto del motor principal en mar abierto.
V. Valor de aplicación: Proporciona la entrada de comandos de movimiento en forma de hardware, y el sistema de nivel superior traduce la intención en accionamiento. Reduce la dificultad de las maniobras de atraque y desatraque, así como la coordinación de múltiples propulsores, y constituye un nodo fiable de interfaz hombre-máquina (HMI) en proyectos de automatización naval, sustitución de productos extranjeros y control de costes.

 Sitio web:
Ningbo Shanbei Technology Co.,Ltd